1 Abstract
- 现状与问题:
- 现代自动驾驶系统通常按顺序执行模块化任务,包括感知、预测和规划。
- 当前方法要么为每个任务部署独立模型,要么设计多任务范式,使用不同的头部进行处理。
- 这些方法可能会遇到累积误差或任务协调不足的问题。
- 新方法:
- 文章提出了一个理想框架,应该针对最终目标——自动驾驶汽车的规划——进行设计和优化。
- 因此,重新审视感知和预测的关键组件,并优先考虑所有任务对规划的贡献。
- UniAD框架:
- 引入了UniAD,这是一个最新的综合框架,包含一个网络中的全栈驾驶任务。
- 精心设计了该框架,以利用每个模块的优势,并从全局角度为代理交互提供互补的特征抽象。
- 任务通过统一的查询接口进行沟通,以共同促进规划。
- 性能验证:
- UniAD在具有挑战性的nuScenes基准上进行了实例化。
- 通过广泛的消融实验,证明了这种哲学的有效性,在各方面显著超越了之前的最先进方法。
2 Introduction
现有自动驾驶设计与问题:
- 随着深度学习的成功发展,自动驾驶算法通常包括一系列任务,例如感知中的检测、跟踪和映射,以及预测中的运动和占用预测。
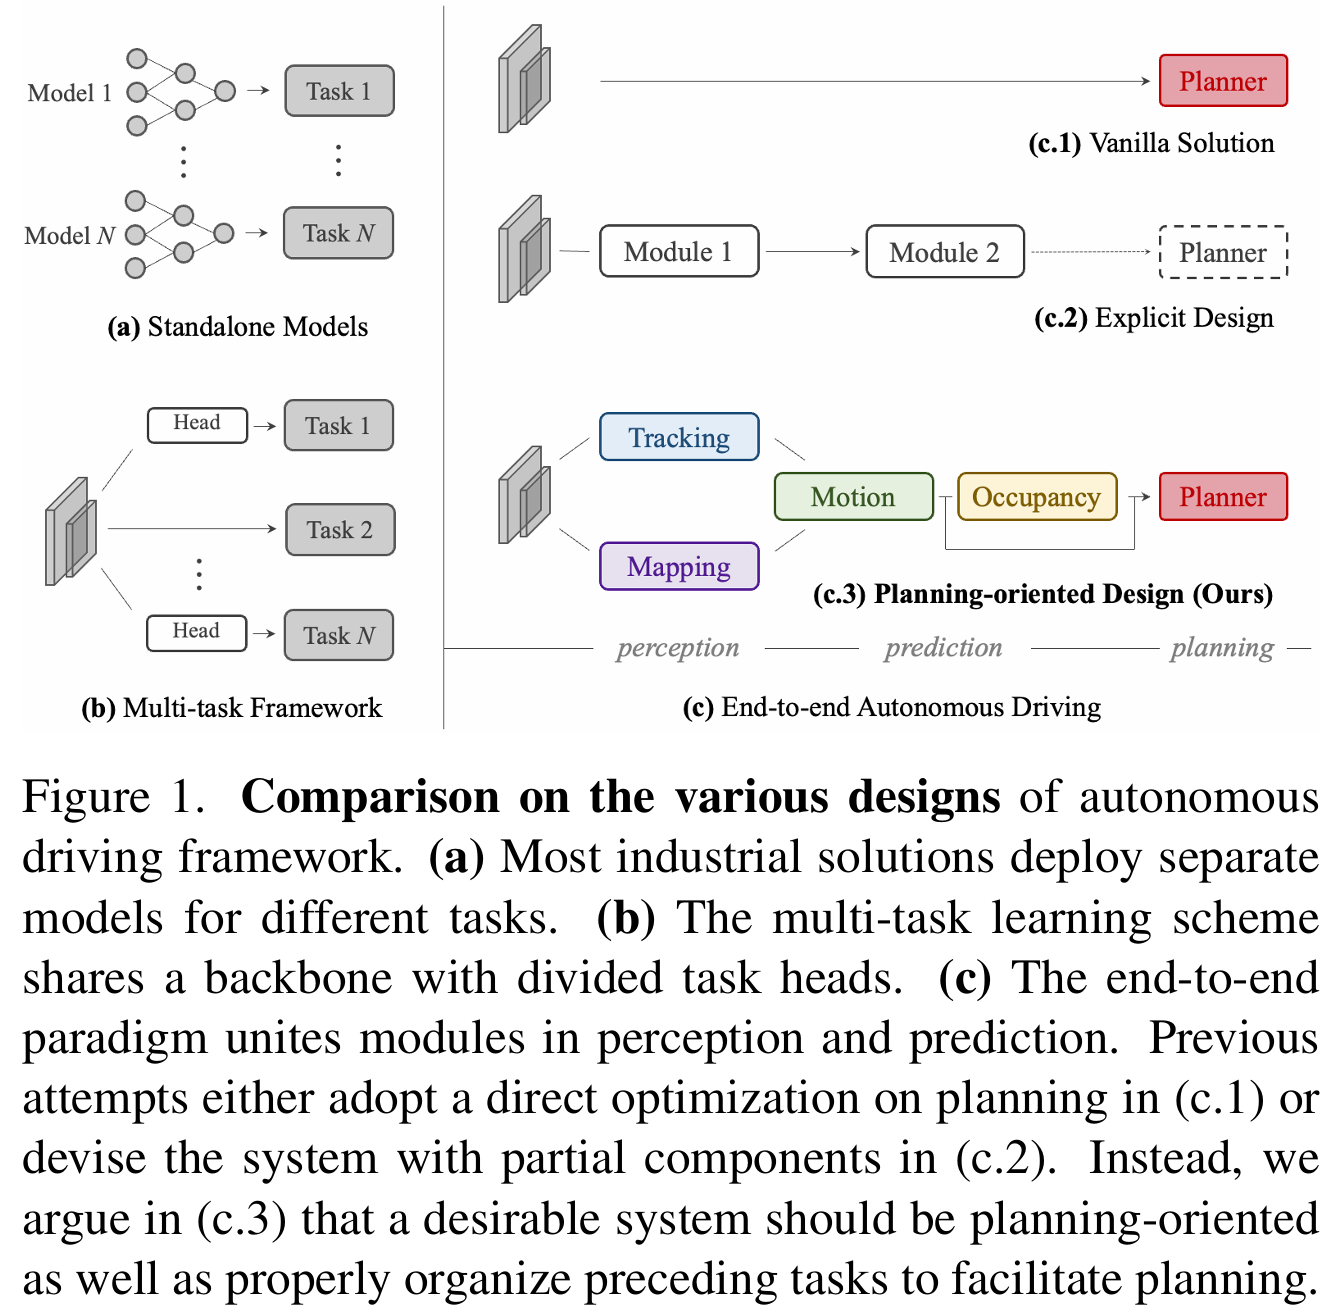
- 如图1(a)所示,许多工业解决方案为每个任务独立部署模型,只要车载芯片的资源带宽允许。虽然这种设计简化了各团队的研发难度,但由于优化目标的隔离,可能会导致跨模块的信息丢失、错误积累和特征错位。
- 更优雅的设计是将广泛的任务整合到一个多任务学习范式中,通过在共享特征提取器中插入多个任务特定的头部,如图1(b)所示。这在包括一般视觉和自动驾驶在内的许多领域是一种流行的做法。
多任务学习的优势与问题:
- 多任务学习中的共同训练策略可以利用特征抽象,轻松扩展到其他任务,并节省车载芯片的计算成本。然而,这种方案可能会导致不良的“负迁移”,即某些任务的优化可能会对其他任务产生负面影响。
端到端自动驾驶:
- 相比之下,端到端自动驾驶的出现将感知、预测和规划等所有节点统一起来。前置任务的选择和优先级应有利于规划。系统应以规划为导向,精心设计以包含特定组件,从而减少独立选项中的累积误差或MTL方案中的负迁移。
- 一种“白板”做法是直接预测计划轨迹,而不进行任何显式的感知和预测监督(如图1(c.1)所示)。虽然先驱工作在闭环仿真中验证了这种简单设计,但它在安全保证和可解释性方面存在不足,特别是在高度动态的城市场景中。
提出UniAD框架:
- 鉴于此,提出了UniAD,一个统一的自动驾驶算法框架,结合了五个关键任务,旨在构建一个安全和稳健的系统(如图1(c.3)所示)。
- UniAD的设计以规划为导向,强调不是简单地堆叠任务,而是通过查询设计将所有节点连接起来。相比于传统的边界框表示,查询具有更大的感受野,可以减轻上游预测的累积错误。查询还灵活地建模和编码各种交互关系,例如多代理之间的关系。
贡献与验证:
- 本文提出了一个新的自动驾驶框架,遵循规划导向的理念,强调任务协调的重要性,而不是独立设计或简单的多任务学习。
- 提出了UniAD,一个综合的端到端系统,结合了广泛的任务。其关键组件是查询设计,作为连接所有节点的接口,从而享有灵活的中间表示和任务间知识交换,以实现规划。
- 在挑战性基准上实例化UniAD,通过广泛的消融实验,验证了该方法在各方面显著优于之前的最先进方法。