《BEV-SAN: Accurate BEV 3D Object Detection via Slice Attention Networks》,作者提出了一种新的用于鸟瞰图(BEV)3D目标检测的方法,称为BEV Slice Attention Network(BEV-SAN)。
问题提出
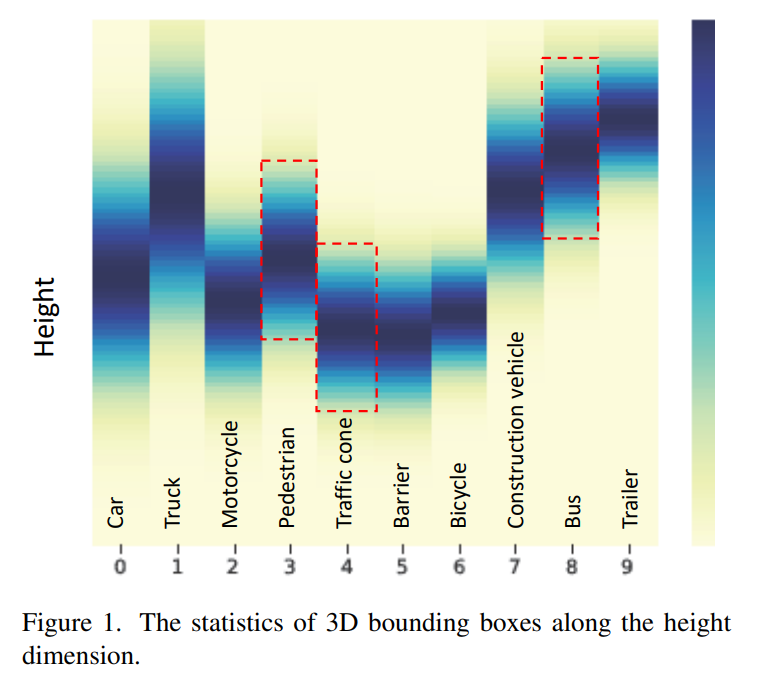
- 现有方法的局限性:传统的BEV 3D目标检测方法构建BEV特征时,将多视图相机特征聚合到平坦的网格中,但这种方法未能强调不同高度信息的特征,例如,障碍物位于较低的高度,而卡车位于较高的高度。不同物体类别在不同的高度上有不同的分布,因此,仅使用平坦的BEV空间无法充分利用不同高度的优势。
方法概述
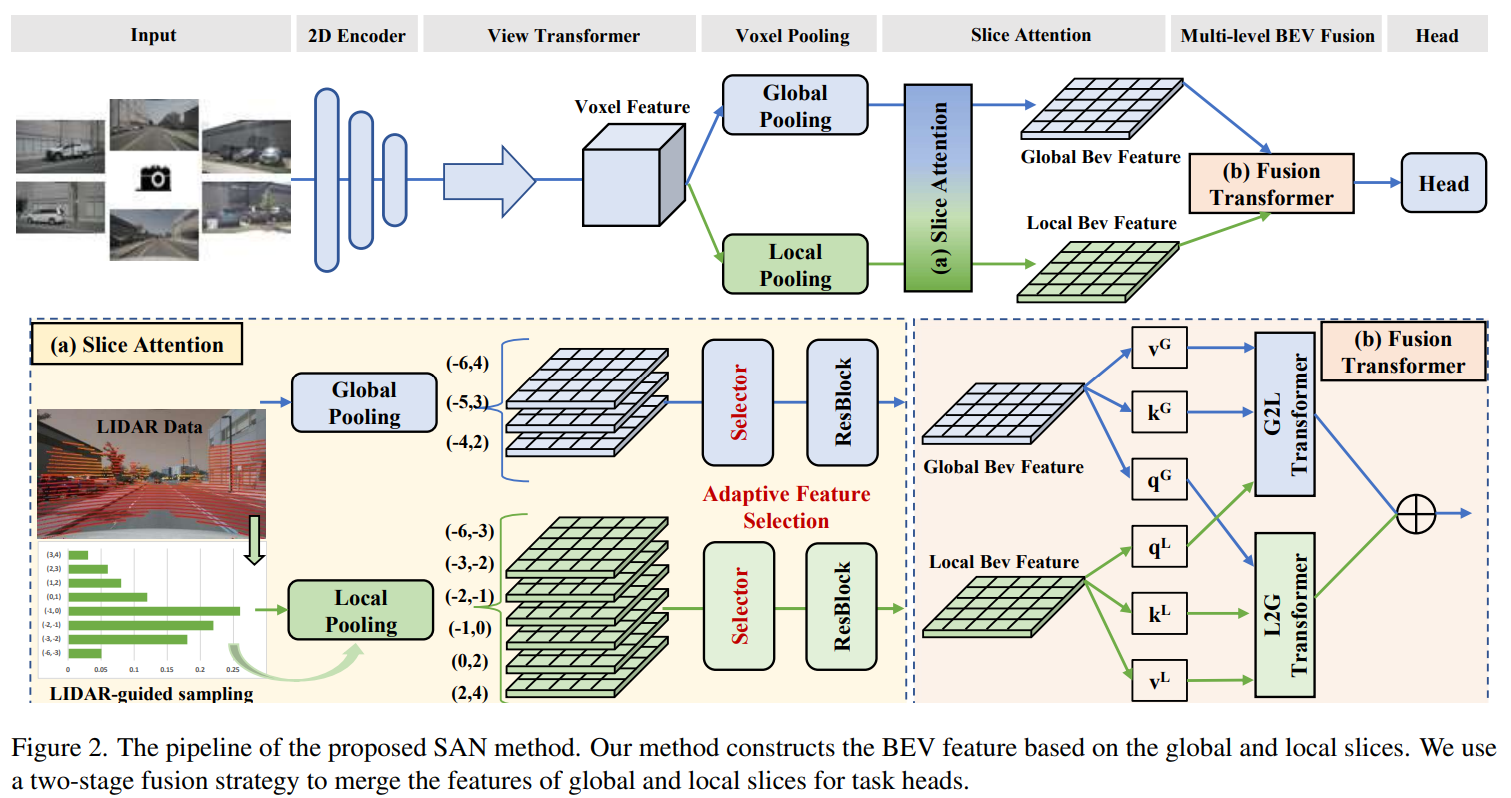
- BEV-SAN简介: 提出了切片注意力网络(BEV-SAN),通过在高度维度上进行采样,构建全局和局部BEV切片,然后通过注意力机制融合这些切片的特征,生成用于任务头的最终特征图。
- 创新点:
- 切片注意力模块: 通过高度采样构建全局和局部切片,然后使用注意力机制融合这些特征。
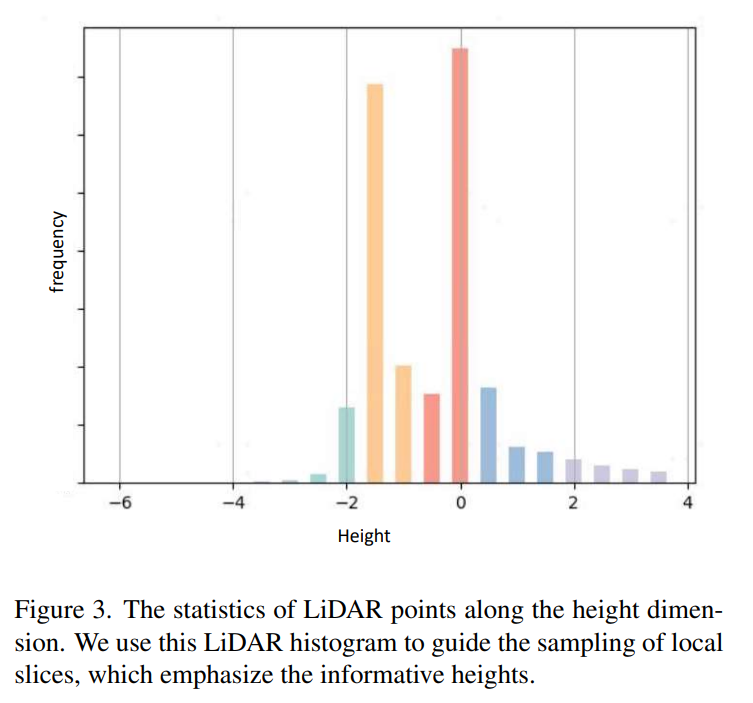
- LiDAR引导采样策略: 利用LiDAR数据的统计分布来确定局部切片的高度,以选择更有信息量的高度范围。
具体方法
全局和局部切片:
- 全局切片: 采样覆盖较大高度范围的BEV空间。
- 根据经验确定全局切片为[−6,4],[−5,3],[−4,2]
- 高度信息被视为通道维度,所以采用通道注意力来自适应地聚合多个全局级切片
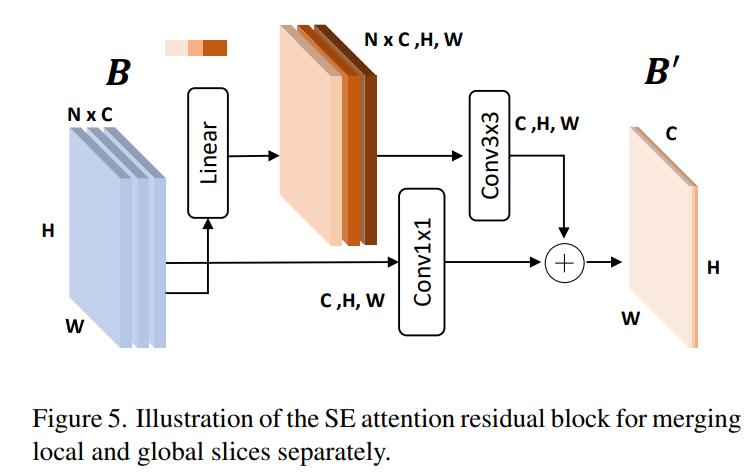
- 局部切片: 通过LiDAR引导采样,突出显示信息量丰富的高度范围
- 将LiDAR点转换为BEV空间,并沿高度维计算直方图
- 将整体高度范围 [−6, 4] 切分为六个区间:[−6, −3], [−3, −2], [−2, −1], [−1, 0], [0, 2], 和 [−2, 4]
- 根据累积直方图的分布,从这些区间中选择局部切片,重点选择点云密度较高的区间
- 利用通道关注机制对局部切片进行重加权
- 全局切片: 采样覆盖较大高度范围的BEV空间。
特征融合
第一阶段:通道注意力机制融合
使用卷积神经网络分别提取全局和局部切片特征,通过通道注意力机制对这些特征进行加权处理,计算每个通道的重要性,增强重要通道的信息,抑制不重要通道的信息。第二阶段:基于transformer的双分支结构融合
全局和局部特征分别通过transformer编码器进行处理。transformer编码器利用自注意力机制,捕捉特征之间的长距离依赖关系和相关性。处理后的全局和局部特征再进行融合,生成更为丰富、准确的特征表示,从而提升多模态感知系统的整体性能。
局限性
计算和存储成本:尽管提出了优化潜力,但额外的计算和存储成本仍然是一个考虑因素。
对深度值准确性的敏感性:BEV-SAN遵循BEVDepth的流程,对深度值或深度分布的准确性敏感。
对其他基线方法的适用性:如何将SAN应用于其他基线方法(如BEVFormer)仍是一个待解决的问题。
结论
BEV-SAN通过探索BEV空间中不同高度的内在属性,提供了一种新的3D目标检测方法。通过全局和局部切片的提取以及两阶段融合策略,BEV-SAN在多个评估指标上显示出优越的性能。