1. 为什么要做融合(单模态的缺陷)
单模态(单一传感器类型)的感知系统在复杂环境中容易受到局限。以下是一些主要缺陷:
- 环境敏感性:
- 摄像头:在光线条件不佳的情况下,如夜晚、强逆光或雾霾天气,摄像头的性能会显著下降,导致图像质量变差,目标物体难以识别。
- 激光雷达(LiDAR):虽然LiDAR在多种环境光照下都能提供稳定的三维数据,但在雨雪等恶劣天气中,LiDAR的激光束会被散射或吸收,影响点云的质量和密度。积水或积雪地面也会导致LiDAR数据的反射失真。
- 数据稀疏性:
- LiDAR:LiDAR点云数据本质上是稀疏的,尤其是距离传感器较远的地方,点云密度显著下降。LiDAR通常只能生成有限数量的扫描线(通常是16线、32线或64线),这使得点云数据在某些区域可能不连续或缺失。
- 摄像头:尽管摄像头可以生成高分辨率的二维图像,但在某些情况下,如低对比度或纹理缺失的表面上,图像信息也可能不完整或不清晰。
- 信息维度限制:
- 摄像头:摄像头捕捉的图像是二维的,无法直接提供物体的距离和深度信息。要从二维图像中提取三维信息,通常需要复杂的计算和假设,如立体视觉或单目深度估计,这些方法往往依赖于场景中的纹理和几何特征,精度可能受限。
- LiDAR:LiDAR提供的点云数据是三维的,能够精确测量物体的距离和形状。但是,LiDAR点云缺乏丰富的颜色和纹理信息,难以区分具有相似形状但不同颜色的物体,也难以识别道路标志、交通信号灯等需要颜色信息的目标。
融合技术通过整合来自不同传感器的数据,弥补了单模态的缺陷。具体优势包括:
- 综合环境信息:融合摄像头和LiDAR数据,可以在各种环境条件下提供更加稳定和准确的感知能力。例如,LiDAR可以在夜间或强光条件下提供可靠的三维结构信息,而摄像头可以在白天提供丰富的颜色和纹理信息。
- 密集且连续的数据:通过融合,可以在点云数据中添加图像的密集信息,使得最终的数据既包含三维的几何结构,又有丰富的纹理和颜色信息。这种融合可以有效地填补LiDAR点云的稀疏性和不连续性问题。
- 多维信息利用:融合后的数据既包含二维图像的细节信息,也有三维点云的空间信息,能够更全面地描述环境中的物体和场景。这样,感知系统可以更准确地进行物体检测、分类和跟踪,提高整体系统的性能和可靠性。
2. 融合有哪些方式
在感知系统中,数据融合可以分为前融合(数据级融合)、深度融合(特征级融合)、后融合(决策级融合)和不对称融合。以下是每种融合方式的详细介绍:
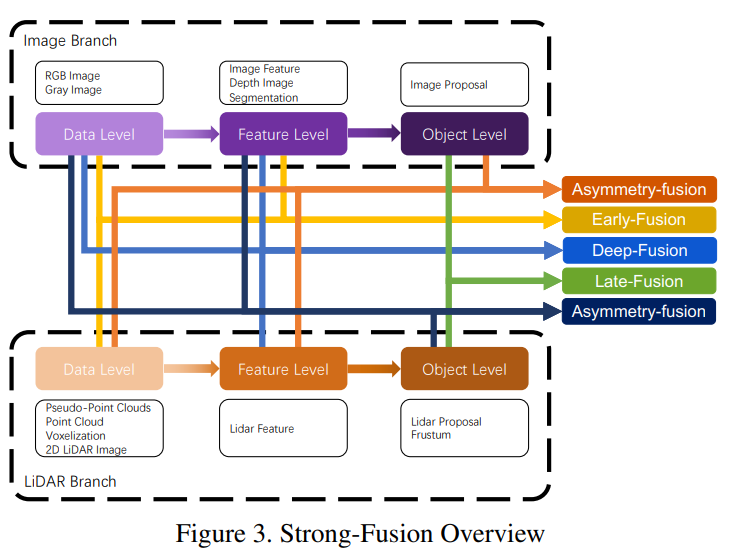
前融合(数据级融合)
前融合指的是在数据层面上进行融合,直接将不同传感器的原始数据整合在一起。这种方法通过将不同类型的传感器数据进行预处理和对齐,从而在早期阶段就融合信息。
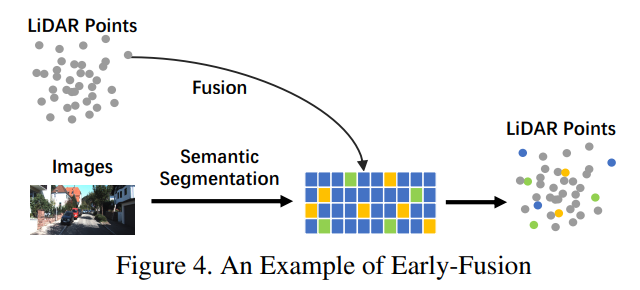
前融合主要分为图像到点云数据的融合和点云数据到图像的融合:
图像 -> 点云:在这种方式中,摄像头捕获的2D图像数据被投影到LiDAR点云的3D空间中,使每个点云点都具有颜色和纹理信息。这个过程通常涉及对摄像头和LiDAR进行外部校准,使它们的坐标系对齐。通过这种方式,点云不仅包含空间信息,还具有丰富的语义信息。
点云 -> 图像:这种方式将LiDAR点云的数据投影到摄像头图像上,使图像中的每个像素都具有深度信息。这一过程通常涉及将3D点云投影到2D图像平面上,并结合像素位置与深度值。这对于理解场景的几何结构非常有帮助,例如在自动驾驶中,可以更准确地检测障碍物和行人。
深度融合(特征级融合)
深度融合是在特征层面进行融合,即通过深度学习模型提取来自不同传感器的数据特征,然后在特征空间中进行融合。这种方法通常依赖于神经网络来进行特征提取和融合。
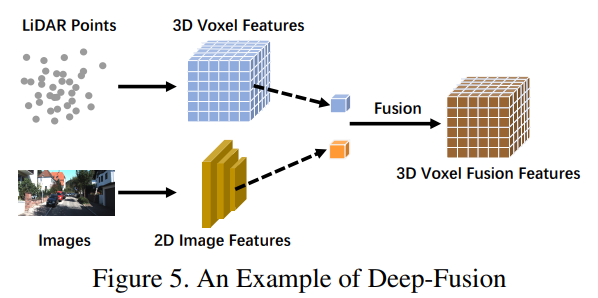
特征提取与融合:在这种方法中,首先分别从图像和点云数据中提取特征。例如,可以使用卷积神经网络(CNN)从图像中提取特征,使用PointNet或其他点卷积网络从点云中提取特征。然后,这些特征在中间层进行融合。通过在特征层面进行融合,可以充分利用不同传感器的数据特点,实现更丰富的表示和更高的感知准确性。
融合方式:深度融合的具体实现可以有多种方式,例如简单的特征拼接、特征加权平均或使用更复杂的融合模块(如注意力机制)来动态调整不同特征的重要性。通过这些方法,融合后的特征可以捕捉到更多的语义信息和空间关系。
后融合(决策级融合)
后融合是在决策层面进行融合,即对来自不同传感器的数据分别进行处理,得到各自的感知结果,然后将这些结果进行融合。
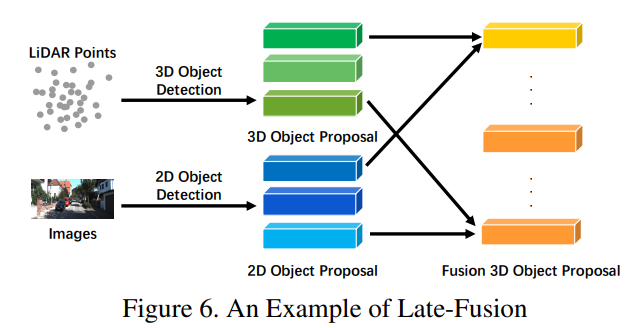
结果整合:在这种方法中,不同传感器的数据通过各自的处理,得到独立的感知结果(如物体检测、分类或跟踪结果)。然后,通过某种规则(如置信度、时空一致性或优先级)将这些结果进行整合。后融合可以利用不同传感器的独立判断,从而提高整体决策的可靠性和鲁棒性。
融合策略:常见的后融合策略包括投票机制、置信度加权、基于规则的整合以及基于机器学习的方法(如融合网络)。这些策略可以根据具体应用需求进行选择,以最大化融合效果。
不对称融合
不对称融合是指不同传感器的数据在不同阶段或不同层级进行融合,利用每个传感器的独特优势。
- 层级不对称融合:在这种方法中,可以在低层级使用一种传感器的数据进行预处理和粗略感知,在高层级使用另一种传感器的数据进行细节处理和精细感知。例如,可以先用LiDAR点云进行粗略物体检测,然后用摄像头图像进行精细分类和定位。
- 阶段不对称融合:这种方法在不同处理阶段利用不同传感器的数据。例如,首先利用LiDAR点云数据进行初步检测和跟踪,然后在后处理阶段结合摄像头图像数据进行更详细的分析和验证。
3. 融合BEV感知算法
- 前融合在BEV中的应用:通过将图像和点云数据投影到共同的BEV坐标系中,生成包含多模态信息的全局视图。
- 深度融合在BEV中的应用:在深度学习模型中,从图像和点云数据中分别提取特征,并在中间层进行融合。
- 后融合在BEV中的应用:对图像和点云数据分别进行处理,得到各自的BEV感知结果,然后将这些结果进行融合。
- 不对称融合在BEV中的应用:在不同阶段或层级上利用不同传感器的数据,充分发挥各自的优势。
参考文献
[1] Multi-modal Sensor Fusion for Auto Driving Perception: A Survey