2D到3D转换
1. 图像生成鸟瞰图(BEV,Bird’s Eye View)的过程
在生成BEV时,我们需要经历两个主要步骤:
- 从2D到3D空间的转换
- 从3D空间到BEV的转换
这两个步骤确保我们能够从原始的2D图像生成精确的三维BEV。
2. 为什么需要将2D图像转换成3D空间?
场景的几何结构
- 深度信息获取:
- 2D图像仅包含平面信息,无法直接提供物体的距离或深度信息。
- 转换到3D空间可以通过深度估计获取物体与相机之间的距离,从而了解场景的立体结构。
- 空间位置确定:
- 在2D图像中,相同大小的物体在不同位置看起来大小不同,而3D转换可以精确确定每个物体在空间中的实际位置和尺寸。
消除视角变形
- 视角统一:
- 2D图像是从特定视角(相机位置)拍摄的,存在视角变形问题。
- 通过3D重建,可以将不同视角的图像统一到一个标准的鸟瞰视角,从而消除变形。
- 遮挡问题处理:
- 2D图像中,前景物体可能遮挡背景物体,导致信息丢失。
- 在3D空间中,可以处理遮挡关系,更全面地重建场景。
生成精确的鸟瞰图(BEV)
- 精确的平面投影:
- 将3D空间中的信息投影到鸟瞰图平面,能够准确表示物体的位置和形状。
- 可以避免因相机角度导致的投影误差,生成真实的鸟瞰视图。
- 融合多视角信息:
- 可以将来自不同相机或不同时间点的图像信息融合在一起,生成更加全面和详细的鸟瞰图。
- 3D空间提供了一个统一的融合框架,使得信息融合更加自然和准确。
3. 从2D到3D的转换
在将2D图像转换到3D空间时,深度信息是至关重要的。深度信息决定了每个像素在三维空间中的位置,从而影响最终的3D重建效果。
深度值在2D到3D转换中的作用:
- 深度值用于确定图像中每个像素点的三维坐标。
- 精确的深度估计有助于提高3D重建的准确性。
4. 深度分布的两种方式
在实际操作中,深度分布可以采用两种方式:
离散深度分布:(LSS方案)
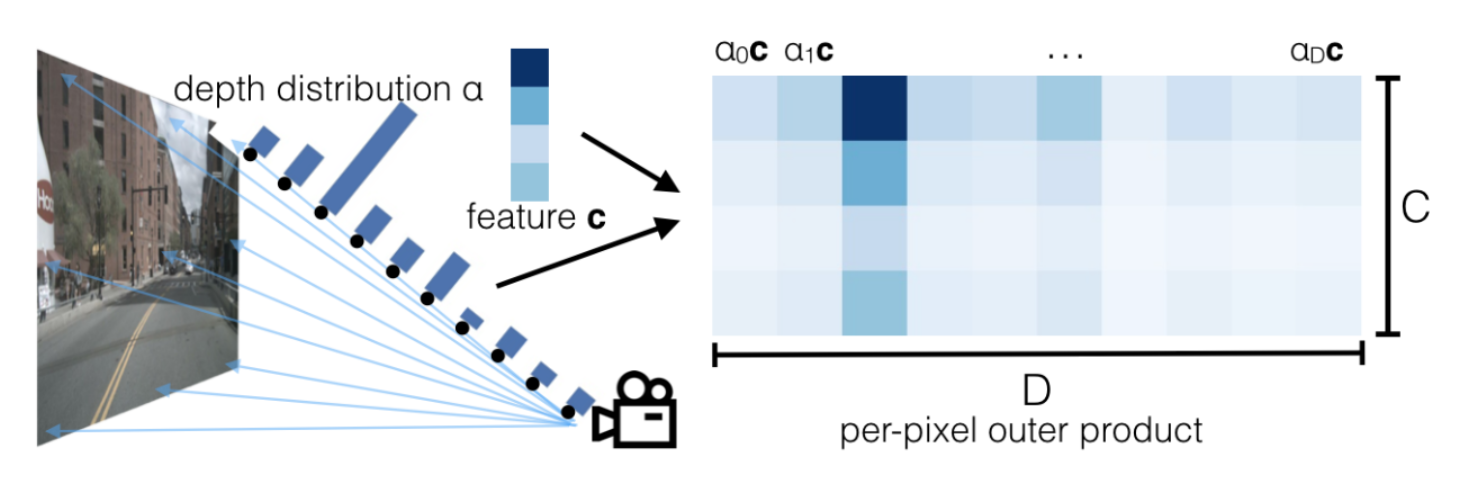
- 在这种方法中,深度值被离散化为多个固定的层或区间。
- 每个像素的深度值被分配到最近的离散深度层。
- 优点:实现较为简单,计算效率较高。
- 缺点:深度分辨率受限,可能导致深度信息的丢失。
连续深度分布(伪点云):(Pseudo Lidar)
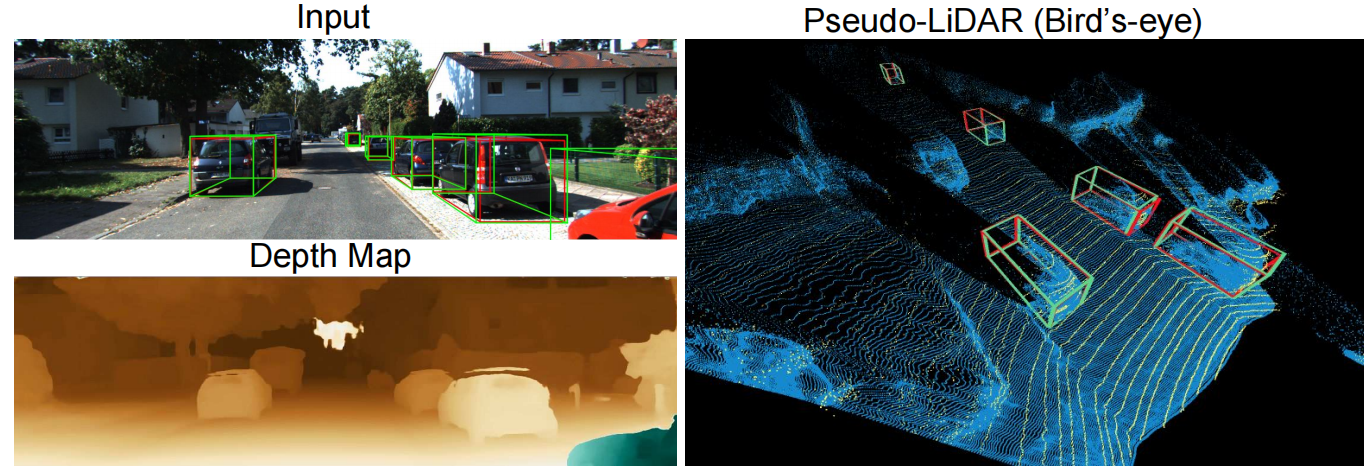
- 在这种方法中,深度值是连续的,并且可以为每个像素精确地估计深度。
- 生成的伪点云包含了更细致的深度信息。
- 优点:高深度分辨率,能够生成更精确的3D重建。
- 缺点:计算复杂度较高,可能需要更多的计算资源。
将2D图像转换为3D空间表示,并通过进一步的转换生成BEV,是为了更全面和准确地理解和表示场景。这一过程涉及到深度估计、3D重建和投影变换等多个步骤。选择合适的深度分布方式(离散或连续)对于生成高质量的3D表示和BEV至关重要,每种方式都有其优缺点,需要根据具体应用场景和计算资源来选择。通过这一过程,可以有效地处理视角变形、遮挡问题,并提高场景理解的准确性。