相机和激光雷达联合标定
相机和激光雷达的标定是自动驾驶等领域中非常重要的一步,目的是将激光雷达数据和相机数据对齐到统一的坐标系中。
0x00 前置知识
1. 坐标系
- 世界坐标系(World Coordinates): 全局坐标系,通常用来描述物体在现实世界中的位置。坐标原点可以是任意选定的。
- 相机坐标系(Camera Coordinates): 相机本身的局部坐标系,通常以相机的光心(主光轴交点)为原点,Z 轴沿相机的观察方向,X 轴和 Y 轴分别与相机的水平和垂直方向对齐。
- 图像坐标系(Image Coordinates): X 轴指向右,Y 轴指向下。用于表示图像中每个像素的坐标。图像坐标系是一个二维坐标系,通常与相机坐标系的Z轴相联系,表示相机成像的二维结果。
- 像素坐标系(Pixel Coordinates): 用于描述图像中每个像素的具体位置。它是一个离散坐标系,表示图像中像素的具体位置。
- 激光雷达坐标系(Lidar Coordinates): 激光雷达传感器的局部坐标系。表示激光雷达点云中每个点的坐标,通常也需要转换到世界坐标系或相机坐标系。
2. 相机标定基础
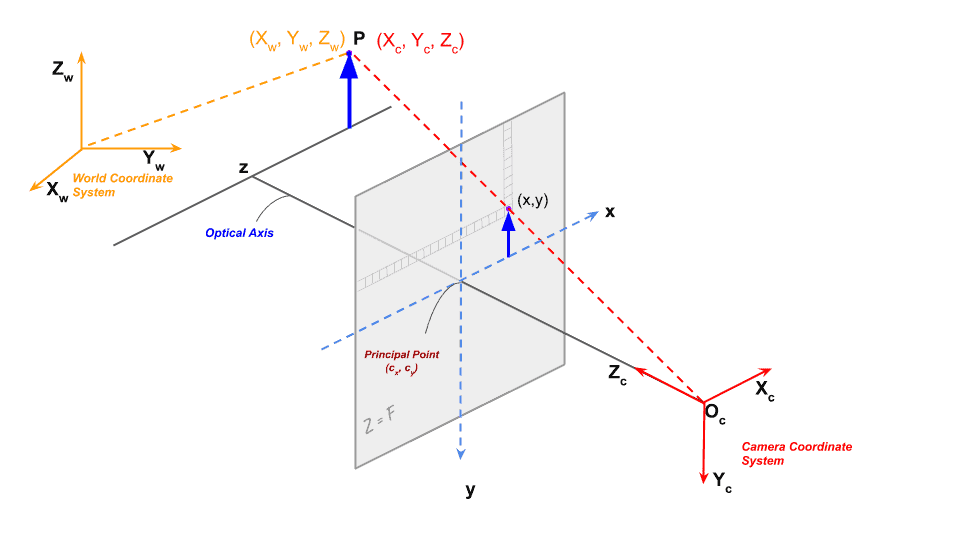
在图像测量过程以及机器视觉应用中,为确定空间物体表面某点的三维几何位置与其在图像中对应点之间的相互关系,必须建立相机成像的几何模型,这些几何模型参数就是相机参数。
标定的目标:求出相机的内、外参数,以及畸变参数。
内参和外参
内参 (Intrinsic Parameters)
- 焦距 (focal length) :
表示图像平面上两个方向的焦距。通常, 和 是相同的,但如果相机的像素不是正方形时,它们可能不同。 - 主点坐标 (Principal point) :
是图像坐标系中的主点,通常是图像的中心。 - 畸变系数 (Distortion Coefficients) :包含径向畸变和切向畸变的系数。
- 焦距 (focal length) :
外参 (Extrinsic Parameters)
外参描述相机与世界坐标系之间的关系。它们包含相机坐标系到世界坐标系的旋转和平移。
- 旋转矩阵 (Rotation Matrix)
:相机坐标系与世界坐标系之间的旋转关系。 - 平移向量 (Translation Vector)
:相机坐标系与世界坐标系之间的平移。
外参的变换公式:
其中是世界坐标系中的点, 是相机坐标系中的点。 - 旋转矩阵 (Rotation Matrix)
3. 标定理论基础
3.1 投影模型
投影模型的核心是将三维点映射到二维图像平面上。常见的投影模型包括相机的针孔模型,通过内参矩阵和外参矩阵将三维空间中的物体点投影到图像平面上。
- 从三维点到二维图像点的转换公式:
其中,是相机的内参矩阵, 和 是外参矩阵, 是世界坐标系中的三维点。
3.2 ICP算法 (Iterative Closest Point)
ICP算法是点云配准中的经典算法。其目标是将两个点云数据集进行配准,使得它们的重叠部分尽可能精确对齐。ICP算法的步骤如下:
- 选择最近点:对于目标点云中的每一个点,找到源点云中距离它最近的点。
- 最小化距离:计算源点云和目标点云之间的误差(通常是欧氏距离的平方和),并通过旋转和平移来最小化这个误差。
- 迭代优化:反复进行最近点匹配和最小化距离的步骤,直到误差收敛。
0x01 标定步骤
1. 相机标定
- 目标:获得相机的内参和畸变系数。
- 方法:
- 拍摄多张包含标定板的图片,确保从不同角度拍摄,覆盖整个视场。
- 使用 OpenCV 或其他工具检测标定板角点。
- 通过最小二乘法拟合,求解相机内参和畸变参数。
- 输出:内参矩阵、畸变系数。
相机的几何模型通常采用针孔模型,其核心是将三维点从世界坐标系投影到二维图像坐标系。投影由以下三个变换步骤完成:
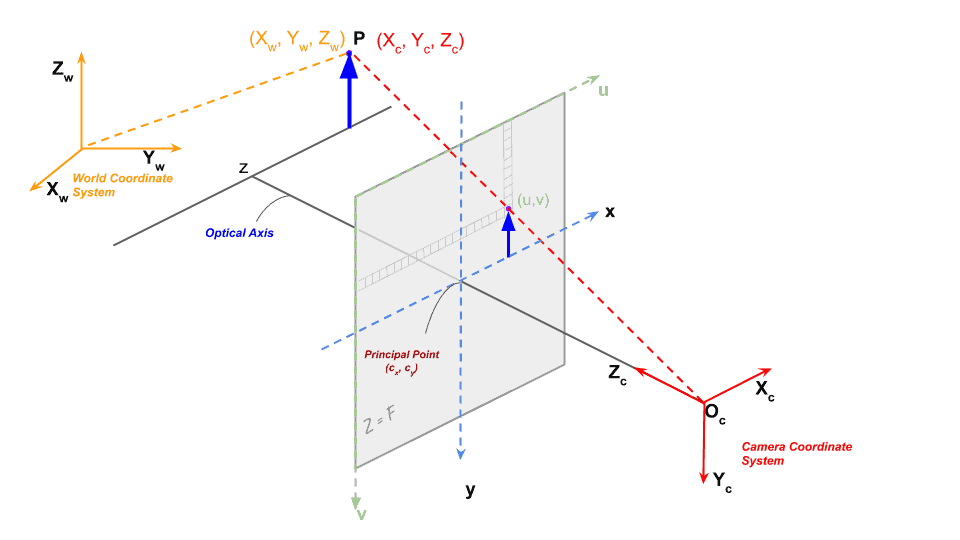
1.1 世界坐标系到齐次坐标系
首先定义点
将其转化为齐次坐标: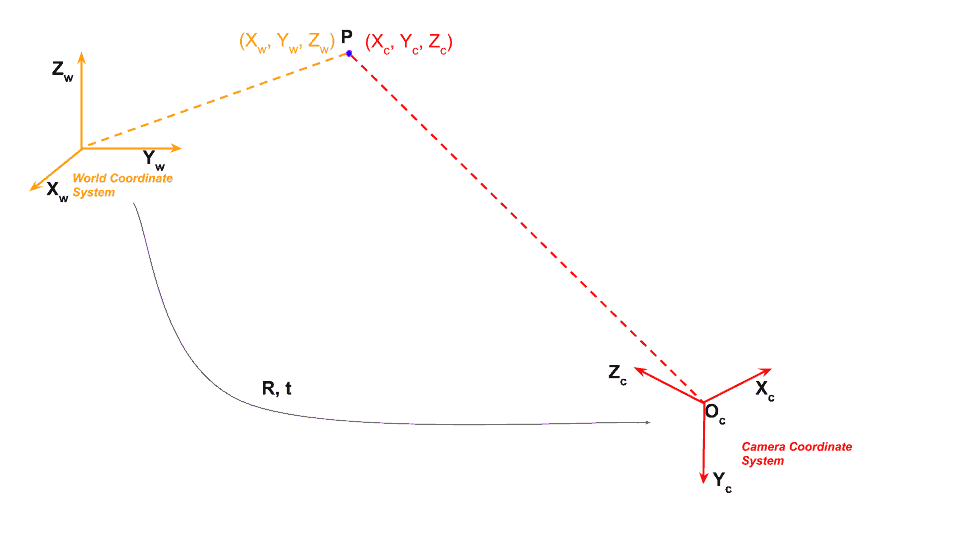
1.2 世界坐标到相机坐标变换
假设从激光雷达到相机坐标系的变换矩阵为
将点
其齐次坐标形式为:
根据变换矩阵,可以得到以下等式:
展开矩阵乘法后:
解出:
其中旋转矩阵和平移矩阵分别是:
因此:
1.3 相机坐标到图像坐标变换
接下来考虑相机坐标系到图像坐标系的转换。设定相机内参矩阵
其中:
:分别是水平和垂直方向的焦距(以像素为单位)。 :主点坐标(通常是图像中心)。
点
根据上述变换矩阵,我们有:
展开矩阵乘法后:
解出:
其中:
所以:
由于我们不知道
最终的转换公式如下:
或
这里
1.4 畸变校正
图像中通常存在径向畸变和切向畸变:
- 径向畸变 (Radial Distortion) :导致点位置沿径向发生非线性偏移。
- 切向畸变 (Tangential Distortion) :由镜头组的非对称性引起,导致点发生非径向偏移。
为了校正畸变,需要在坐标变换中加入畸变模型的影响。
径向畸变模型 畸变后的图像坐标
和理想图像坐标 之间的关系为:
其中:是径向畸变系数。 切向畸变模型 如果考虑切向畸变,坐标还需要加入以下修正:
其中,和 是切向畸变系数。 最终的畸变模型 综合径向和切向畸变后,畸变后的坐标为:
其中::径向畸变系数。 :切向畸变系数。 :到主点的距离。
2. 激光雷达标定
激光雷达点云中的点
其中:
:激光雷达到相机的旋转矩阵。 :激光雷达到相机的平移向量。
3. 相机与激光雷达联合标定
- 目标:求解相机坐标系和激光雷达坐标系之间的外参变换矩阵。
- 方法1:基于标定板的方法
- 将标定板放置在相机和激光雷达的共视范围内。
- 用相机拍摄标定板图像,同时采集激光雷达点云数据。
- 在图像中提取标定板特征点,在点云中提取对应的平面或边缘。
- 使用 PnP 算法或 ICP 算法对齐特征点和点云,求解外参。
- 方法2:基于自然场景的方法
- 利用场景中的自然特征(如墙面、柱子)作为标定特征。
- 对点云和图像分别提取特征点并匹配。
- 通过优化求解两者的外参矩阵。
3.1 相机标定(内参)
角点检测与优化: 通过检测标定板的角点,获得角点在图像平面的像素坐标
和其在标定板坐标系中的物理位置 。 内参求解(最小二乘法): 将这些点代入相机投影公式,建立误差函数:
利用最小二乘法求解内参和畸变参数 。
3.2 外参标定
标定核心目标:求解激光雷达坐标系与相机坐标系之间的旋转矩阵
激光雷达到相机投影公式: 将激光雷达点
投影到图像平面:
其中是相机内参矩阵。 ICP 对齐优化: 如果同时获取了点云和图像上的标定板特征点,可以使用 ICP(Iterative Closest Point)算法对两者进行配准:
3.3 标定误差
重投影误差:
:实际检测到的像素坐标。 :通过投影公式计算的像素坐标。
点云与图像对齐误差: 检查点云投影到图像上的边界是否重合,或者计算点云到图像目标物体边缘的距离。
0x02 常见问题和注意事项
1. 标定板质量
- 标定板必须在激光雷达和相机范围内均能被清晰捕捉。
- 确保标定板平面不倾斜太大,否则会导致点云提取特征误差。
2. 激光雷达分辨率
- 激光雷达点云稀疏时,特征提取会更困难。
- 可考虑放大特征物尺寸以增强点云特征可见性。
3. 环境光线条件:
- 确保拍摄的图片不受过曝或阴影影响。
- 选择均匀光线条件下进行标定。
4. 优化与鲁棒性
- 使用非线性优化(如 Levenberg-Marquardt )进一步优化外参。
- 检查标定结果的重复性,避免一次性标定误差影响结果。